


Braço Manipulador
Por que escolher a HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Nossa empresa é uma empresa de fabricação mecânica, antiga fábrica de máquinas de elevação, fundada em 2005. Localizada no distrito de Qingyuan, cidade de Baoding, província de Hebei, China, conhecida como a cidade natal das máquinas de elevação, cobrindo uma área de 3.200 metros quadrados, com equipamentos de produção avançados e um sistema abrangente de gestão de qualidade, estamos comprometidos em fornecer aos clientes serviços de fabricação mecânica de alta qualidade.
Equipe Técnica Profissional
Temos uma equipe altamente qualificada com forte força técnica e mais de 100 funcionários experientes. Insistimos em inovação contínua e temos uma série de tecnologias e equipamentos de fabricação de precisão desenvolvidos de forma independente.
Ampla gama de produtos
Nossos produtos abrangem vários equipamentos mecânicos, como dispositivos antiqueda, balanças eletrônicas, braços manipuladores, etc. Ao mesmo tempo, também podemos personalizar a produção de acordo com as necessidades do cliente.
Garantia da Qualidade
Seguimos rigorosamente os requisitos do sistema de gestão de qualidade ISO9001 para produção, e todos os produtos passaram pela certificação CE, com uma alta participação de mercado. Ao mesmo tempo, também temos linhas de produção avançadas para fornecer aos clientes equipamentos mecânicos de alta qualidade.
Serviço profissional
Oferecemos excelente serviço pós-venda, rastreamos o uso e fornecemos feedback positivo. Responderemos rapidamente em 24 horas e forneceremos soluções aos clientes.

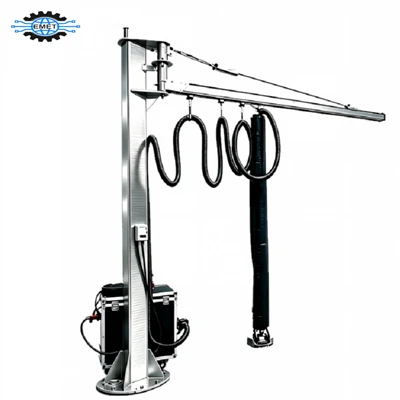


O que é braço manipulador?
O braço manipulador pneumático é um equipamento de economia de trabalho usado para manuseio e instalação de materiais. Ele utiliza o princípio de equilíbrio de válvulas mecânicas e pneumáticas, permitindo que o operador empurre e puxe o objeto pesado adequadamente, permitindo movimento e posicionamento equilibrados no espaço. Quando um objeto pesado forma um estado flutuante durante o levantamento ou abaixamento, a válvula de distribuição garante força operacional zero, mas a força operacional é afetada pelo peso da peça de trabalho.
O braço manipulador pneumático realiza principalmente ações como agarrar, recarregar, virar, montar, levantar e atracar peças de trabalho. Ele pode ser rapidamente posicionado e operado com frequência, tornando-o um equipamento de elevação ideal.

Características do braço manipulador
Trabalhando sem gravidade
Todo o processo tem função flutuante e a máquina é capaz de trabalhar sem gravidade.
Funções de proteção
- Proteção contra corte de gás, garantindo que a peça de trabalho não caia quando cortada repentinamente;
- Proteção contra operação incorreta, se o pouso não for detectado, a peça de trabalho não poderá ser liberada;
- Proteção de alerta, que pode monitorar a pressão de trabalho em tempo real e reduzir riscos;
Transmissão continuamente variável (CVT)
Ele pode ajustar automaticamente a taxa de transmissão ideal de acordo com diferentes condições de trabalho, melhorando assim o desempenho de potência e reduzindo o ruído e a vibração.
Grande tanque de armazenamento de ar
Equipado com um tanque de armazenamento de ar, ele pode operar normalmente dentro de dez minutos após a máquina ser desligada.
Principais partes do braço manipulador
1. Braço host: O principal dispositivo que permite que materiais (ou peças de trabalho) alcancem movimento 3D no ar.
2. Dispositivo de preensão: dispositivo que permite a preensão do material (ou peça de trabalho) e atende aos requisitos de manuseio e montagem correspondentes dos usuários.
3. Parte de execução: Componentes pneumáticos, dispositivos hidráulicos ou motores
4. Sistema de controle do caminho do ar: um sistema de controle que atinge o status de movimento de todo o dispositivo do host do braço manipulador e do dispositivo de preensão,
Braço manipulador rígido
O braço manipulador rígido da série MA é capaz de levantar peças de trabalho de vários formatos. O equipamento pode ser fixado no chão, suspenso e fixo, ou movido por trilhos de guia.
Braço manipulador acionado por cabo
O manipulador acionado por cabo é usado em combinação com a rigidez do braço dobrável e a flexibilidade do braço manipulador rígido. O cabo de aço segue o braço robótico e usa a suspensão de equilíbrio pneumática para puxar o cabo de aço para levantar a peça de trabalho. Isso permite que ele tenha menos força operacional, velocidade operacional mais rápida e atinja a meta de "flutuar" dentro do intervalo de deslocamento.
Guindaste de lança montado em pilar
Este tipo de guindaste de lança pode ser fixado no solo e consiste em uma coluna, cantilever, guincho elétrico e sistema de controle. As colunas são geralmente compostas de estruturas de aço com estabilidade e capacidade de carga suficientes. O cantilever é uma viga transversal conectada a uma coluna, usada para transportar guinchos e ganchos elétricos. Os guinchos elétricos podem ser manuais ou elétricos, usados para levantar e pendurar materiais. O sistema de controle é usado para controlar a operação do guindaste de lança e o movimento do guincho elétrico.
Guindaste de lança de parede
O guindaste de lança montado na parede geralmente é feito de estrutura de aço e pode ser instalado na parede com estabilidade e capacidade de carga suficientes. É um novo tipo de máquina de elevação de material desenvolvida com base no guindaste cantilever montado na coluna. A pista de caminhada da máquina é instalada nas colunas de cimento ou vigas de suporte de carga do edifício da fábrica. Mova-se circularmente ao redor da coluna de cimento, enquanto o guincho pneumático também pode realizar movimento lateral ao longo do cantilever selecionado e elevação vertical.
Guindaste de lança articulada portátil
O Guindaste de Lança Articulado Portátil é equipado com rodas, que não só tem as características de um guindaste de lança tipo coluna, mas também permite movimento flexível e substituição de estações de elevação, tornando-o mais adaptável. É uma máquina de elevação de emergência separada necessária para linhas de produção automáticas eficientes.
Guindaste de lança dobrável
O guindaste Folding Jib tem as características de estrutura inovadora, extensão e flexão flexíveis, fácil operação e alta eficiência e conservação de energia. Ele pode ser usado com um guindaste de equilíbrio pneumático, utilizando o movimento de flexão e rotação da viga transversal para evitar objetos na área de trabalho controlada e maximizar a área de trabalho.
Vantagens do braço manipulador

Operação fácil e rápida
Ele pode seguir a força de tração do operador para completar ações como levantar, empurrar, rolar, inclinar, etc. da peça de trabalho, transportando facilmente a peça de trabalho e auxiliando na montagem da peça de trabalho. Este design torna o processo de operação simples e rápido, melhorando muito a eficiência do trabalho.

Posicionamento preciso
No estado de suspensão de gravidade zero, o braço manipulador pode garantir o posicionamento preciso do movimento aleatório durante o encaixe do produto, o que é particularmente importante para processos de produção industrial que exigem controle preciso.

Suspensão sem impacto e força de rebote:
Durante a montagem do produto, o braço manipulador pode fornecer acoplamento flexível, evitando o impacto e a força de rebote da máquina de elevação comum durante a operação, protegendo assim a segurança do produto e dos operadores.

segurança e confiabilidade
O braço manipulador adota um sistema de controle pneumático composto por componentes pneumáticos importados de alta qualidade, que é equipado com mecanismos de segurança, como proteção contra interrupção acidental da fonte de ar, proteção contra operação incorreta, alarme de baixa pressão, freio borboleta de segurança, tanque de ar de reserva, etc., para maximizar a proteção da operação e a segurança da peça de trabalho.
Aplicação do braço manipulador
EMET fornece solução de içamento e transporte


Como escolher o braço manipulador
É necessário escolher um braço robótico assistido por braço rígido nas seguintes situações:
quando há torque gerado, não é possível utilizar um guincho pneumático de equilíbrio ou um braço robótico assistido por cabo flexível;
O centro de gravidade da peça de trabalho está longe do ponto de suspensão do braço, ou a peça de trabalho precisa ser virada ou inclinada;
A altura do edifício da fábrica é limitada.
Braço manipulador acionado por cabo
Devido às juntas duplas do braço manipulador assistido por cabo para atingir deslocamento horizontal e um raio de trabalho de até 3000 mm, ele tem operação mais flexível e velocidade mais rápida do que guindastes de equilíbrio pneumático. Adequado para situações em que a peça de trabalho é leve, mas o ciclo de manuseio é muito rápido. Devido ao uso de cabos de aço para levantar o braço robótico assistido por cabo macio, o centro de gravidade da peça de trabalho deve estar localizado diretamente abaixo do cabo de aço.
Guindaste de lança montado em pilar
É equipado com talhas pneumáticas confiáveis ou guindastes de equilíbrio pneumático, especialmente adequados para curta distância, uso frequente e operações de elevação intensivas. Possui as características de alta eficiência, economia de energia, economia de problemas, pegada pequena, fácil operação e manutenção, etc.
Cantilever montado na paredeguindaste
A principal vantagem do guindaste cantilever montado na parede é que ele pode ser instalado em paredes, não ocupa espaço no chão e pode fornecer maior espaço operacional. É adequado para ocasiões que exigem economia de espaço e maior espaço operacional, como oficinas de fábrica, armazéns, etc.
Guindaste de lança articulada portátil
A principal vantagem de um guindaste de lança articulada portátil é sua flexibilidade, que permite que ele se mova entre diferentes áreas de trabalho conforme as necessidades. Ele é adequado para situações que exigem mudanças frequentes nos locais de trabalho, como canteiros de obras, locais de carga e descarga, etc.
Guindaste de lança dobrável
É adequado para situações de produção ou manutenção em indústrias como manufatura mecânica, ferroviária, química e indústria leve. Especialmente em linhas de produção com equipamentos densos, elevação de curta distância e operações frequentes, a aplicação deste produto pode melhorar a eficiência da produção.
Limpeza regular:A limpeza regular é essencial para manter seu braço robótico funcionando. Use um pano limpo e um detergente adequado para limpar as superfícies externas do braço robótico para remover poeira, sujeira e óleo. Ao mesmo tempo, certifique-se de que o agente de limpeza não tenha efeito corrosivo nos componentes do braço.
Lubrificação e Manutenção:As juntas e partes móveis do braço robótico exigem lubrificação e manutenção regulares. Use óleo ou graxa apropriados para lubrificar as partes críticas para reduzir o desgaste e o atrito. Ao mesmo tempo, verifique se os fixadores estão soltos e aperte-os conforme necessário. Certifique-se de que as partes móveis do braço robótico permaneçam flexíveis e lisas.
Inspeção de sensores e cabos:Os sensores e cabos do braço robótico são uma parte importante para manter a operação adequada. Verifique periodicamente se o sensor está funcionando corretamente e se o cabo não está desfiado ou danificado. Substitua os cabos danificados, se necessário, e certifique-se de que as conexões estejam seguras.
Atualização do Sistema de Programação e Controle:Com o desenvolvimento contínuo da tecnologia, o sistema de programação e controle do braço robótico também precisa ser atualizado regularmente. Instale as versões mais recentes de software e firmware para garantir o máximo desempenho e funcionalidade do braço robótico.
Procedimentos de treinamento e operação:Forneça aos operadores treinamento e procedimentos operacionais apropriados para garantir que eles entendam o uso correto do braço robótico e as especificações operacionais seguras. A operação e a manutenção adequadas podem maximizar a vida útil do braço robótico.
Princípio de funcionamento do braço manipulador
O Braço Manipulador Pneumático pode identificar automaticamente se há uma carga no braço robótico detectando a ventosa ou o acessório final do braço robótico e a pressão do gás dentro do cilindro de equilíbrio, e ajustar automaticamente a pressão do ar dentro do cilindro de equilíbrio através do circuito de controle lógico pneumático para atingir o equilíbrio automático. Ao trabalhar, o objeto pesado parece estar suspenso no ar, o que pode evitar a colisão durante o encaixe do produto. Dentro da faixa de trabalho do braço manipulador, o operador pode movê-lo facilmente para frente, para trás, para a esquerda, para a direita, para cima e para baixo para qualquer posição, e o operador pode operá-lo facilmente. Ao mesmo tempo, o circuito pneumático também possui funções de proteção de intertravamento, como prevenção de operação incorreta e proteção contra perda de pressão. O braço manipulador pneumático não requer um sistema de controle eletrônico, apenas ar comprimido e fonte de vácuo podem funcionar, o que é muito conveniente.
Nossos clientes
Nossos clientes são de vários setores de todo o mundo


Guia de FAQ definitivo para braço manipulador
P: O que é um braço manipulador?
P: Qual é a finalidade de um braço manipulador?
P: Quais são os tipos de braços manipuladores?
P: O que é um braço manipulador robótico?
P: O que é um braço manipulador hidráulico?
P: O que é um braço manipulador pneumático?
P: O que é um braço manipulador elétrico?
P: Quais são os componentes de um braço manipulador?
P: Qual é a amplitude de movimento de um braço manipulador?
P: Como funciona um braço manipulador?
P: Como programo um braço manipulador?
P: Que tipos de efetores finais estão disponíveis para braços manipuladores?
P: Como funciona o sistema de controle de um braço manipulador?
P: Que tipos de sistemas de controle estão disponíveis para braços manipuladores?
P: Quais são as vantagens de usar um braço manipulador?
P: Quais são as limitações do uso de um braço manipulador?
P: Quais aplicações são adequadas para braços manipuladores?
P: Quais precauções de segurança devem ser tomadas ao usar um braço manipulador?
P: Quais fatores devem ser considerados ao escolher um braço manipulador?
P: Como instalo um braço manipulador?